По концам кузова первоначально установлены автосцепки Виллисона в комплекте с буферами. Это позволяло сцеплять локомотив с вагонами, оборудованными как автосцепкой СА-3, так и винтовой стяжкой. Именно на основе автосцепки Виллисона Институтом реконструкции тяги в 1932 г. разработана сцепка ИРТ-3, которая в 1934 г. введена на железных дорогах СССР под названием СА-3.
В часовом режиме электровоз развивал силу тяги 13 600 кгс (133,37 кН) при скорости 19 км/ч. Максимальная скорость составляла 50 км/ч.
24 из 26 электровозов были оборудованы реостатным тормозом. Ещё на двух в порядке эксперимента применили рекуперативное торможение. Опыт признали удачным, однако практического применения рекуперативное торможение не нашло. Связано это было с тем, что тяговая подстанция не могла преобразовывать постоянный ток в трёхфазный переменный промышленной частоты для возврата его в общую сеть.
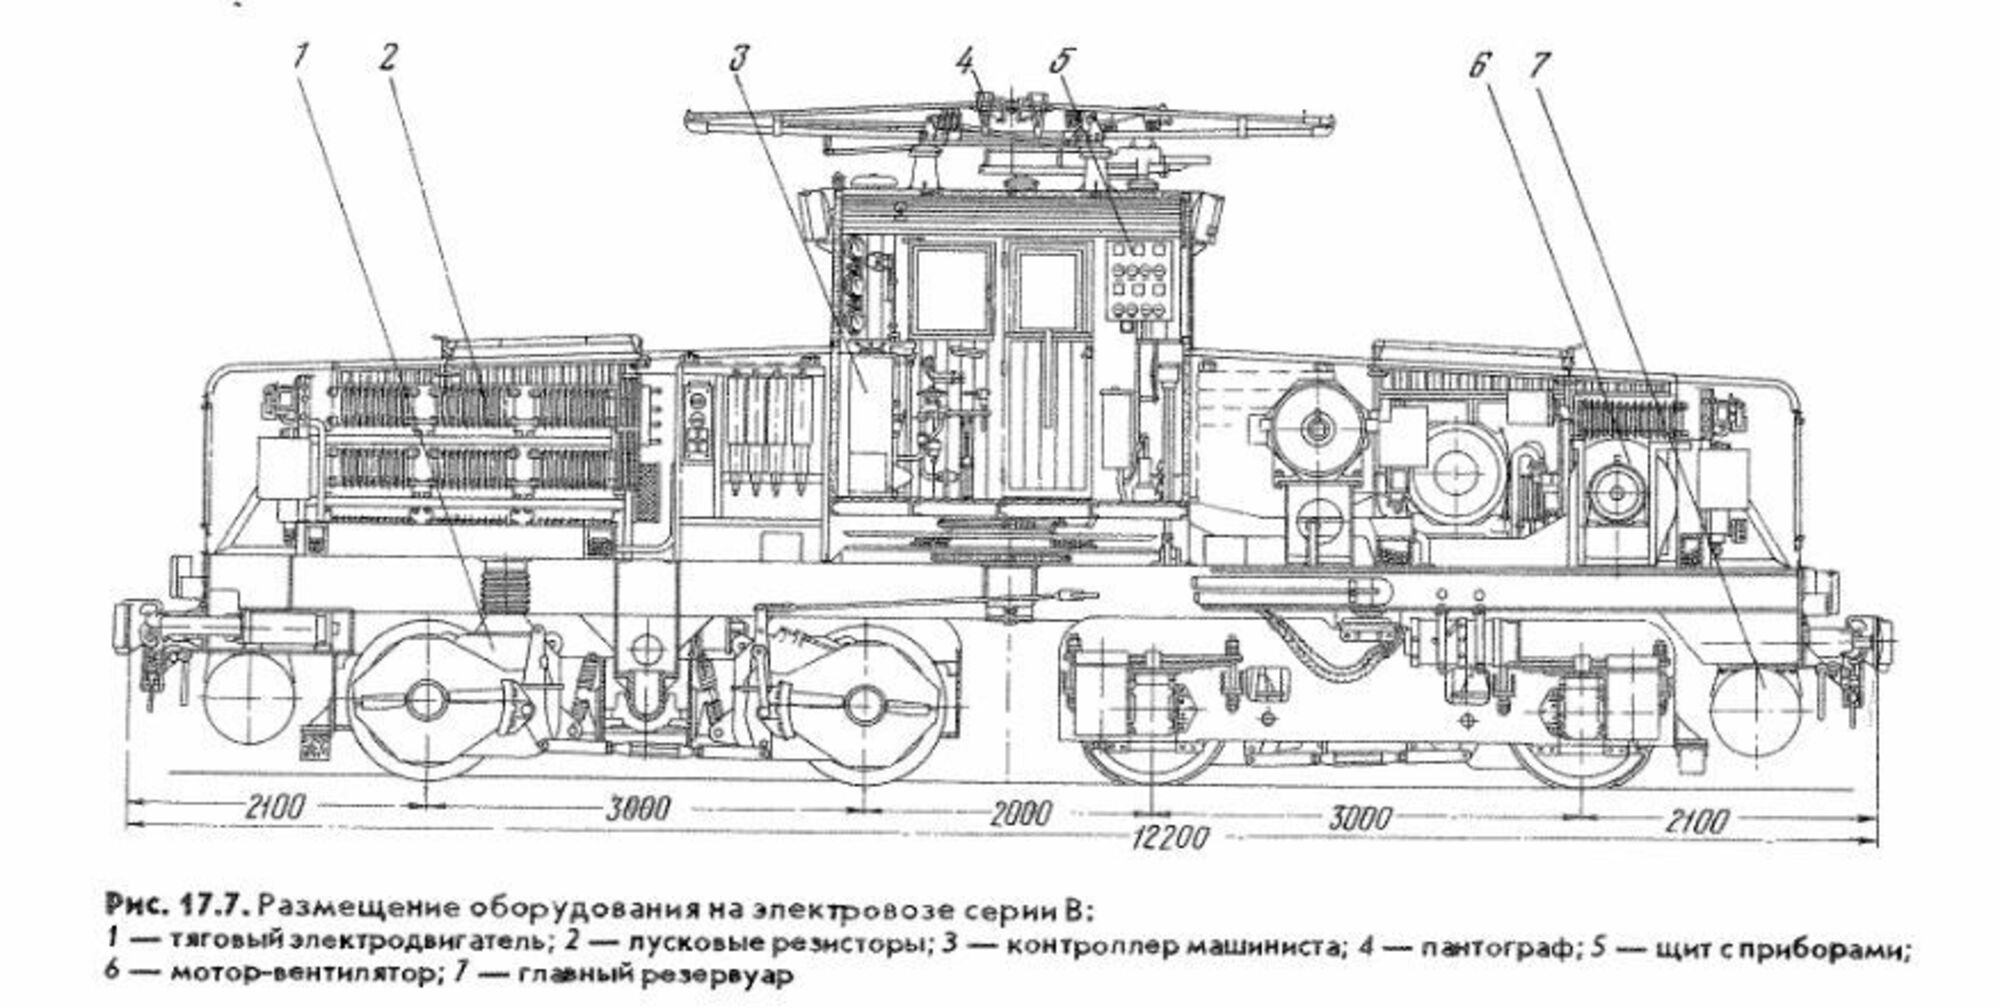
Длина по буферам и осям сцепления автосцепок составляла 12 170 и 12 450 мм соответственно. Минимальный радиус проходимых кривых в режиме тяги составлял 80 м, а при движении одиночно следующего локомотива — 30 м. Электровозы могли эксплуатироваться поодиночке или двойной тягой, но при этом работа по системе многих единиц не поддерживалась.
На электровозе применена система непосредственного управления. При ней электрические аппараты силовой цепи локомотива управляются напрямую контроллером машиниста, в который таким образом подводилось сетевое напряжение 750 В. Контроллер машиниста состоял из главного и тормозного барабанов, реверсора и барабана управления пуском компрессоров.
Несмотря на низкое питающее напряжение, предусматривалось три соединения тяговых электродвигателей: последовательное, последовательно-параллельное (два последовательно включённых двигателя в двух параллельных цепях) и параллельное. Перед набором ходовых или тормозных позиций производилось включение мотор-вентиляторов охлаждения тяговых двигателей. Два поста управления располагались в кабине по диагонали, каждый с правой стороны по ходу движения.